Caractéristiques
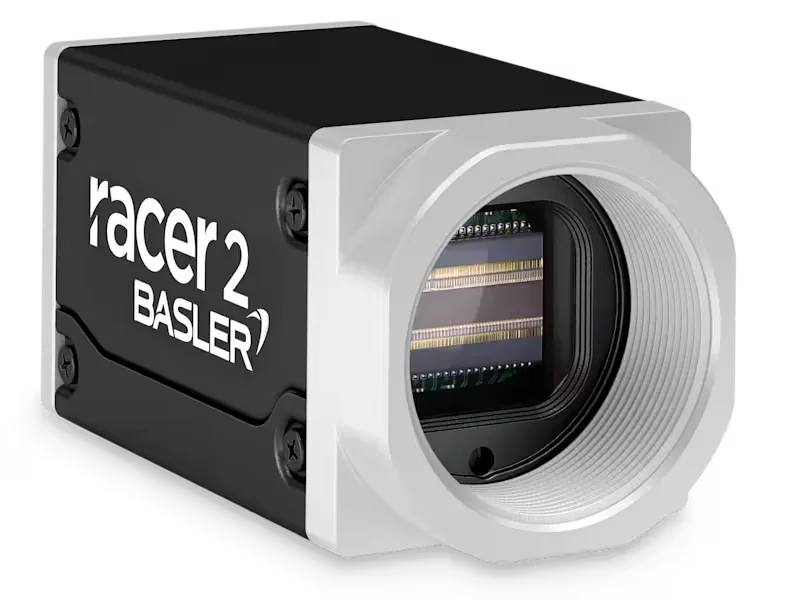
| Type | Caméra linéaire couleur GigE Vision, gamme racer 2 S |
|---|---|
| Capteur | Gpixel GL3504, CMOS linéaire couleur 2 lignes, obturation globale |
| Résolution | 4 096 pixels par ligne |
| Taille de pixel | 3,5 × 3,5 µm |
| Cadence | 14 kHz en pleine résolution |
| Interface | Gigabit Ethernet, GigE Vision et GenICam |
| Alimentation | PoE IEEE 802.3af (environ 5,4 W) ou 12 à 24 V continu par le connecteur E/S (environ 3,8 W) |
| Synchronisation | Déclenchement matériel ou logiciel, ou cadence libre |
| Monture | C-mount |
| Dimensions | 62,2 × 29 × 29 mm (monture et connecteurs compris), moins de 100 g |
| Indice de protection | IP 30 |
| Température de service | −10 à +60 °C |
Pourquoi une caméra linéaire plutôt qu’une caméra matricielle pour contrôler un produit en défilement ?
Une caméra matricielle photographie une zone entière d’un coup ; une caméra linéaire ne voit qu’une ligne et construit l’image en regardant le produit passer. Pour un film, une tôle, un tissu, un carrelage ou une pièce en rotation, c’est le défilement lui-même qui fournit la seconde dimension : l’image n’a pas de longueur maximale, et sa résolution le long du produit ne dépend que de la cadence de ligne, pas du nombre de pixels du capteur. Avec 4 096 pixels par ligne, cette caméra couvre en une passe une largeur où une matricielle demanderait plusieurs vues recollées.
- Image sans coupure : un produit continu est contrôlé sur toute sa longueur, sans raccord entre deux vues.
- 4 096 pixels de 3,5 µm et jusqu’à 14 kHz : la résolution en largeur et la cadence se règlent indépendamment.
- Capteur couleur à deux lignes (une en vert, l’autre en alternance rouge et bleu) : la teinte distingue une tache ou un défaut d’aspect qu’une image en niveaux de gris laisse passer.
- Un seul câble Gigabit Ethernet, avec alimentation par PoE possible : pas de carte d’acquisition.
- Déclenchement matériel sur entrée opto-isolée : la ligne est cadencée par le codeur de la machine, pas par une horloge.
Psycle ne revend pas simplement cette caméra : elle l’intègre. Le capteur fournit l’image ; ce qui en est tiré dépend de l’éclairage, du logiciel de vision qui tourne derrière et du modèle entraîné sur les défauts réels de la ligne. Une même racer 2 ne voit pas les mêmes défauts en éclairage rasant, en fond clair ou en transmission.
Une caméra linéaire se justifie quand le produit défile à vitesse régulière et que le contrôle doit porter sur toute sa surface : inspection de surface de bandes, films, feuilles et plaques, contrôle d’aspect et de teinte, repérage de rayures, de taches ou de corps étrangers visibles. Le contrôle porte sur 100 % de la surface, à la vitesse de la ligne.
Avant d’installer
Trois points qui décident du reste
La cadence de ligne se déduit de la vitesse, pas l’inverse. Pour des pixels carrés, la période de ligne doit correspondre au temps que met le produit à avancer d’un pixel objet. Exemple de calcul : un champ de 400 mm sur 4 096 pixels donne environ 0,1 mm par pixel ; à 14 kHz, le produit peut défiler jusqu’à 1,4 m/s au maximum. Au-delà, soit on dégrade la résolution le long du produit, soit il faut une autre caméra. Un codeur sur la machine cadence les lignes, et la vitesse devient une variable du réglage, pas une hypothèse.
L’éclairage décide plus que le capteur. À 14 kHz, une ligne dure au plus environ 71 µs : l’exposition est courte, donc la lumière doit être intense, uniforme sur toute la largeur et stable. Un éclairage linéaire (barre ou rétroéclairage) se choisit avec la caméra, et son alignement sur la ligne vue compte autant que son intensité.
Le débit se vérifie avant de fixer la cadence. À 14 kHz sur 4 096 pixels, le capteur produit environ 57 millions de pixels par seconde ; en couleur, selon le format de pixel choisi, le débit peut approcher ou dépasser ce que transporte un lien Gigabit Ethernet. Le boîtier est IP 30 : en environnement poussiéreux ou humide, il part dans un caisson.
Documentation