Inspection embarquée sur bras robot
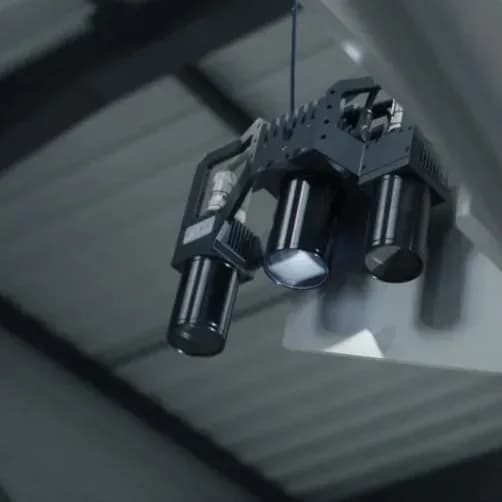
Monter la caméra directement sur le bras robotisé permet de combiner guidage et contrôle qualité en un seul cycle, sans poste d’inspection dédié, pour réduire l’empreinte ligne et le temps de cycle.
Le guidage robot par vision 3D transforme l'image d'une scène en une trajectoire que le robot peut exécuter, en quatre étapes : calibration, acquisition, localisation, transformation. Chaque étape s'appuie sur la précédente et dépend de la qualité de celle qui la précède.
Monter la caméra directement sur le bras robotisé permet de combiner guidage et contrôle qualité en un seul cycle, sans poste d’inspection dédié, pour réduire l’empreinte ligne et le temps de cycle.
Le guidage robot par vision positionne chaque composant avec une précision sub-millimétrique pour les opérations d’insertion, de vissage ou de clipsage, même lorsque la pièce arrive dans une pose non contrôlée.
Volailles, légumes, pâtisseries : la saisie de produits non rigides ou irréguliers en bac ou sur tapis mouvant exige une vision capable de gérer la déformation, la brillance et la variabilité morphologique à cadence industrielle.
Couches mixtes, colis désorganisés, hauteurs variables : les algorithmes de vision 3D détectent chaque unité et calculent la séquence de dépilage optimale pour un fonctionnement autonome sans intervention humaine.
La vision industrielle identifie et classe en temps réel des flux hétérogènes par nature, forme ou couleur, pour guider un robot de tri avec une précision inaccessible aux systèmes de détection classiques.
La localisation 3D de pièces en vrac permet au robot de calculer la prise optimale sans préhenseur dédié ni alimentation organisée. Chez Psycle, les modèles de vision s’adaptent à la diversité des formes et des matériaux.
| Vision 2D | Vision 3D | |
|---|---|---|
| Dimensions mesurées | Largeur, hauteur (X, Y) | Largeur, hauteur, profondeur (X, Y, Z) |
| Cas d'usage type | Lecture de code, contrôle de surface plane | Guidage robot, dévracage, mesure de volume |
| Coût indicatif | Plus faible | Plus élevé |
.01
Nous réalisons une calibration œil-main, fixe ou embarquée, pour garantir une précision constante du guidage robot dans tout l’espace de travail de la cellule.
Alignez les repères caméra et robot en quelques minutes grâce à nos outils de calibration guidée, sans calculs matriciels manuels ni expertise en vision 3D.
.02
Nous sélectionnons le capteur 3D adapté à vos pièces et à votre environnement : stéréovision, temps de vol ou lumière structurée, selon la précision attendue.
Des drivers natifs pilotent les principaux capteurs 3D du marché et vous livrent des nuages de points déjà filtrés et débruités, prêts pour la localisation.
.03
Nos algorithmes isolent la pièce cible et calculent sa pose (X, Y, Z, Rx, Ry, Rz) en tenant compte des obstacles et des limites articulaires de votre robot.
Une API de localisation géométrique et des fonctions anticollision vous permettent de définir des points de saisie sûrs et optimisés pour chaque référence.
.04
Nous intégrons le dialogue entre le système de vision et votre baie robot, de la transformation des repères jusqu’à la transmission des trajectoires.
Des bibliothèques de communication transmettent trajectoires et coordonnées avec une latence minimale, via sockets, EtherNet/IP ou PROFINET.
Mode projet
En mode projet, Psycle prend en charge l'intégration complète, de la calibration à la mise en production. L'équipe réalise une calibration œil-main, fixe ou embarquée, sélectionne le capteur 3D adapté à la pièce et à l'environnement, puis intègre le dialogue entre le système de vision et la baie robot, de la transformation des repères jusqu'à la transmission des trajectoires.
Mode SDK : Code source de Psycle Assistant Production, ouvert en Python pour les développeurs et Data Scientists.
En mode SDK, l'équipe interne du client intègre directement les outils dans son propre environnement, ce qui réduit le délai si les compétences en vision 3D sont déjà présentes en interne. Les repères caméra et robot s'alignent en quelques minutes grâce aux outils de calibration guidée, et des bibliothèques de communication transmettent trajectoires et coordonnées avec une latence minimale, via sockets, EtherNet/IP ou PROFINET.
La différence tient à l’emplacement de la caméra. En vision embarquée, le module est monté sur le bras du robot : il ne voit que ce qui entoure le préhenseur, et l’on doit attendre la fin du geste pour observer autre chose : on dépend donc du temps de cycle. En vision déportée, la caméra est séparée du robot : elle observe où l’on veut, quand on veut, indépendamment du mouvement en cours (on parle de "temps masqué").
Dans l’industrie, la vision 3D sert principalement à guider des robots sur des tâches qu’une 2D ne peut pas traiter : prélever des pièces en vrac, dépalettiser, ou localiser un produit dont la position varie à chaque cycle. Les applications Psycle exploitent cette localisation en temps réel pour que les machines s’adaptent à des produits non positionnés et à des environnements variables, sans gabarit ni calage mécanique.
Les quatre familles principales sont la stéréoscopie, la lumière structurée, le temps de vol (ToF) et la triangulation laser. Chacune offre un compromis différent entre précision, vitesse et distance de travail, à choisir selon l’application industrielle visée.
Elle permet au robot de localiser une pièce dont la position n’est pas connue à l’avance, par exemple en vrac dans un bac, puis de calculer une trajectoire de préhension adaptée en temps réel, sans outillage de positionnement dédié.
Les solutions Psycle transmettent les coordonnées via des protocoles standards (EtherNet/IP, PROFINET), compatibles avec la plupart des contrôleurs robot du marché.
Le délai dépend du mode choisi. En mode projet, Psycle prend en charge l'intégration complète. En mode SDK : Code source de Psycle Assistant Production, ouvert en Python pour les développeurs et Data Scientists., l'équipe interne du client intègre les outils dans son propre environnement.
Chaque échec de saisie raconte quelque chose : une pièce mal présentée, une référence jamais rencontrée, une dérive qui s’installe. Grâce à notre plateforme de supervision, vos cellules robotisées ne se contentent plus d’enchaîner les cycles : elles historisent les images des prises manquées, analysent les tendances et vous alertent avant que le taux de réussite ne décroche.
les solutions psycle
Localisation, préhension, dépose : adaptez la précision de vos robots aux contraintes réelles de votre ligne.